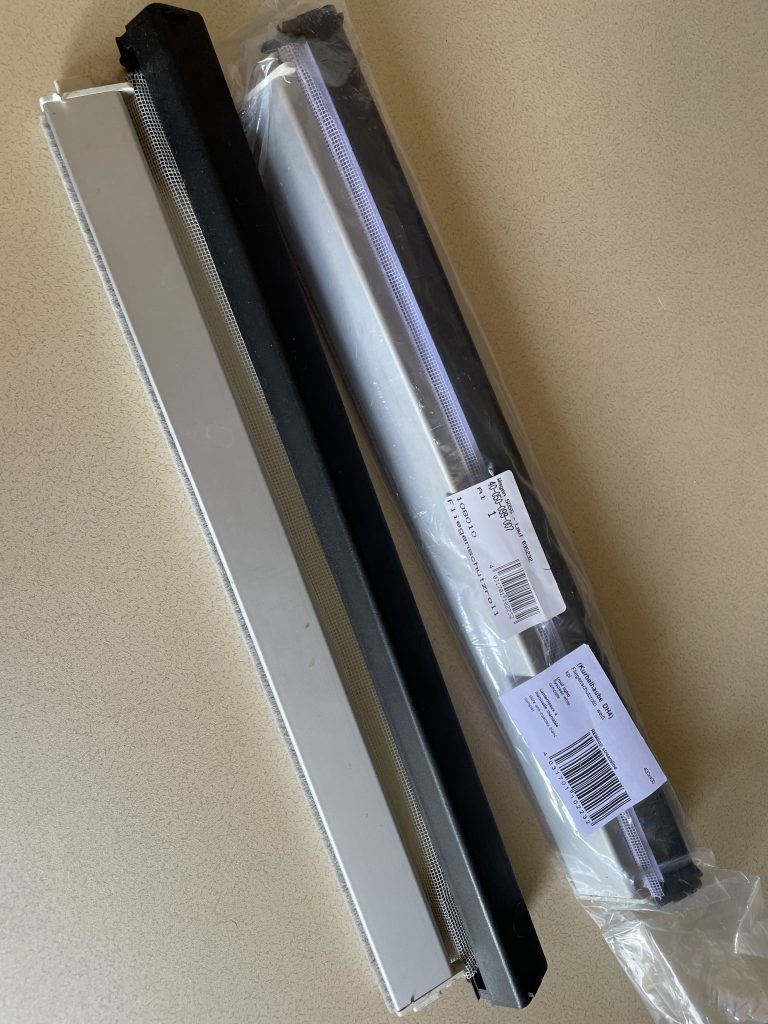
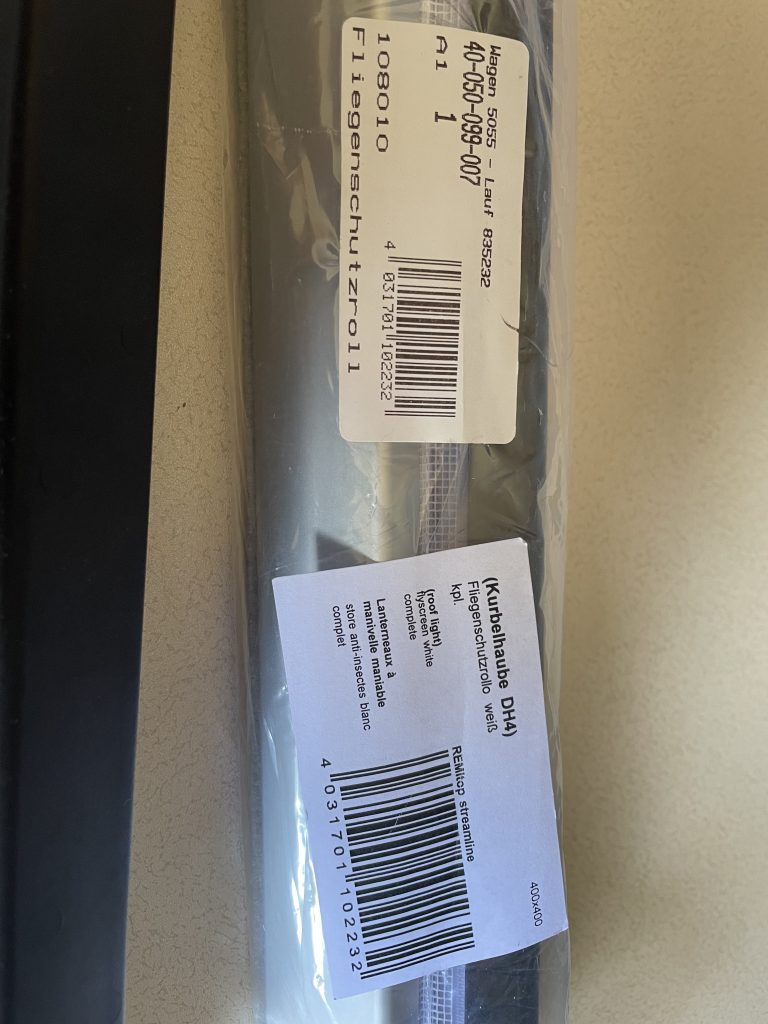
Fliegengitter für die Dachluken
Mein Online – Notizbuch / Gehirn
Fliegengitter für die Dachluken
Mit dem Raspberry Pi Imager:
-> Raspberry Pi Modell: Raspberry Pi 4
-> Betriebssystem (OS): Openhabian (64 Bit)
-> SD Karte … USB Stick
Mit der Software „FileZila“ per SSH
Standart Benutzer: openhabian
Standart PW: openhabian
Temperatur und Luftfeuchesensor-Modul GY-21
I2C Adresse 0x40
| Betriebsspannung | 3.3 bis 5VDC |
| Stromverbrauch | 150yA |
| Temperaturbereich | -40°C bis 85°C |
| Temperaturgenauigkeit | +/- 1°C |
| Feuchtigkeitsbereich | 0 bis 100% RH |
| Feuchtigkeitsgenauigkeit | +/- 3% |
| Komunikationsschnittstelle | I2C |
| Abmessungen | 9 x 11 x 2 mm |
Das Modul GY-21 Feuchte- und Temperatursensormodul wird wie folgt mit dem Arduino verbunden:
| Uno PIN | Modul | Farbe |
| 5 V | VIN – Power supply | Rot |
| GND | GND – Ground | Schwarz |
| A4 | SDA – Serial Data | Grün |
| A5 | SCL – Serial Clock | Blau |
//-----------------------------------------------------|
// I2C GY-21 HTU21D                                    |
// Temperatur und Feuchtesensor                        |
// Ohne zusätzliche / spezielle Bibliothek             |
//                                                     |
// I2C Grundadresse = 0X40                             |
//                                                     |
// HTU21D Kommandos                                    |
//    TRIGGER_TEMP_MEAS_H = 0xE3                       |
//    TRIGGER_HUM_MEAS_H = 0xE5                        |
//    TRIGGER_TEMP_MEAS_NH = 0xF3                      |
//    TRIGGER_HUM_MEAS_NH = 0xF5                       |
//    WRITE_USER_REG = 0xE6                            |
//    READ_USER_REG = 0xE7                             |
//    SOFT_RESET = 0xFE                                |
//                                                     |
//-----------------------------------------------------|

// Includes
//-----------------------------------------------------
#include <Wire.h>                 // Bibliothek für I2C

// Variablen
//-----------------------------------------------------
const int ADDRESS = 0x40;
double temperature;
double humidity;

//*****************************************************
// Sensor initialisieren
//*****************************************************
void sensor_init(const int addr) {
   Wire.begin();
   delay(100);
   Wire.beginTransmission(addr);
   Wire.endTransmission();
}

//****************************************
// Temperatur vom Sensor lesen
//****************************************
double read_temperature(const int addr) {
   double temperature;
   int low_byte;
   int high_byte;
   int raw_data;
   // Temperaturmessung starten
   Wire.beginTransmission(addr);
   Wire.write(0xE3);
   Wire.endTransmission();
   // Daten lesen - Temperatur
   Wire.requestFrom(addr, 2);
   if (Wire .available() <= 2) {
     high_byte = Wire.read();
     low_byte = Wire.read();
     high_byte = high_byte << 8;
     raw_data = high_byte + low_byte;
   }
   temperature = (175.72 * raw_data) / 65536;
   temperature = temperature - 46.85;
   return temperature;
}

//****************************************
// Luftfeuchtigkeit vom Sensor lesen
//****************************************
double read_humidity(const int addr) {
   double humidity;
   double raw_data_1;
   double raw_data_2;
   int low_byte;
   int high_byte;
   int container;
   //Luftfeuchtigkeit Messung starten
   Wire.beginTransmission(addr);
   Wire.write(0xE5);
   Wire.endTransmission();
   // Daten lesen - Luftfeuchtigkeit
   Wire.requestFrom(addr, 2);
   if(Wire.available() <= 2) {
      high_byte = Wire.read();
      container = high_byte / 100;
      high_byte = high_byte % 100;
      low_byte = Wire.read();
      raw_data_1 = container * 25600;
      raw_data_2 = high_byte * 256 + low_byte;
   }
   raw_data_1 = (125 * raw_data_1) / 65536;
   raw_data_2 = (125 * raw_data_2) / 65536;
   humidity = raw_data_1 + raw_data_2;
   humidity = humidity - 6;
   return humidity;
}

//****************************************
void setup() {
   Serial.begin(9600);
   sensor_init(ADDRESS);
}

//****************************************
void loop() {
   temperature = read_temperature(ADDRESS);
   humidity = read_humidity(ADDRESS);

   Serial.print("Temperature: ");
   Serial.print(temperature);
   Serial.println("*C");
   Serial.print("Humidity: ");
   Serial.print(humidity);
   Serial.println("%");
   delay(1000);
}| Kommando | Code | Kommentar |
| Start Messung Temperatur | 0xE3 | Hold master |
| Start Messung Luftfeuchtigkeit | 0xE5 | Hold master |
| Start Messung Temperatur | 0xF3 | No hold master |
| Start Messung Luftfeuchtigkeit | 0xF5 | No hold master |
| Schreibe in das Benutzerregister | 0xE6 | |
| Lese das Benutzerregister | 0xF7 | |
| Soft reset | 0xFE |
User Register
| Bit | Beschreibung | Default |
| 7,0 | Auflösung Messung | 00 |
| 6 | Status: End of Battery | 0 |
| 3,4,5 | Reserve | 0 |
| 2 | Enable one-chip heater | 0 |
| 1 | Disable OTP reload | 1 |
Auflösung Messung Bit 7 und 0
| Bit 7 | Bit 0 | Feuchte | Temperatur |
| 0 | 0 | 12 Bit | 14 Bit |
| 0 | 1 | 8 Bit | 12 Bit |
| 1 | 0 | 10 Bit | 13 Bit |
| 1 | 1 | 11 Bit | 11 Bit |
Am Womo ist ein Motorradträger für ein Motorrad/Roller verbaut. Der Träger wurde am 15.07.20211 von Sawiko ans Womo angebracht.
Hersteller: Sawiko
System: Ligero
Leuchtenträger Länge 2000mm
Grundträger : 600mm
Motrradwanne: 2000mm
Querhaltestange: 1750mm
Der Fa. Sawiko habe ich folgendes geschrieben:
Hallo Sawiko-Team,
an meinem Wohnmobil wurde 2011 ein Trägersystem „Ligero für 1 Motorrad (Standard) ohne Elektrokabelsatz Länge: Leuchtenträger 2000mm, Grundträger 600mm, Motorradwanne 2000mm, Querhaltestange 1750mm verbaut“ mit der Artikelnummer 111200S626 verbaut. Das Fahrzeug habe ich 2019 gekauft und den Träger abgebaut. Nun möchte ich diesen wieder anbauen und auf zweit Fahrräder (E-Bike) umrüsten. Die Querstangenhalterung fehlt offensichtlich auch. Können Sie mir bitte anbieten, was ich für die Umrüstung an teile benötige. Gibt es eventuell eine Explosionszeichnung an Hand derer ich schauen kann was eventuell sonst noch fehlt.
Die Kundennummer war damals die 61388, Rechnungsnummer 11/006638 vom 15.07.2011. Vielleicht helfen die Daten ja.
Für den Umbau vom Motorradträger zum Träger für zwei Fahrräder wird offensichtlich folgendes benötigt:
1 x Komplettrüstsatz für 2 Fahrräder
Artikel-Nr. 1628048
bestehend aus:
1 x Haltearm kurz, max. Länge 390 mm
1 x Haltearm mittel, max. Länge 550 mm
2 x Set Fahrradschiene mit Ratsche, Länge 1750 mm
1 x Bedienungsanleitung
1 x Montagematerial
für 206,50 €
Freien Speicherplatz ermitteln
df -h // zeigt Freien Speicherplatz anSystem und Firmware aktualisieren
sudo apt update           // Aktualisieren der Paketliste
sudo apt full-upgrade     // neueste Update

sudo rpi eeprom-update    // Firmware aktualisieren
sudo rpi-eeprom-update -a // verfügbare Updates anwenden
Raspberry neu starten
sudo restart // Startet den Raspi neuMicrocontroller ATmega328
Arduino UNO

Sensor Shield V5.0

1 Kanal Relaismodul KF-301

Bodenfeuchtesensor
Der Bodenfeuchtesensor war nach drei Tagen im Einsatz defekt.

Mini Wasserpumpe
Spannung: 5V DC
Außendurchmesser Wasserauslass: 6,3mm
Innendurchmesser Wasserauslass: 4,1mm
Sonderausgabe
2. Auflage
Ahonen, Lahtinen, Sandström, Pogliani
Verlag: Schattauer
The Essence of the Heishu and Kaishu Kata
Giles Hopkins
a visual guide to kumite techniques
Goshi Yamaguchi
Wo bekommt man den Z-Offset her und wie stellt ich den Offset ein ?
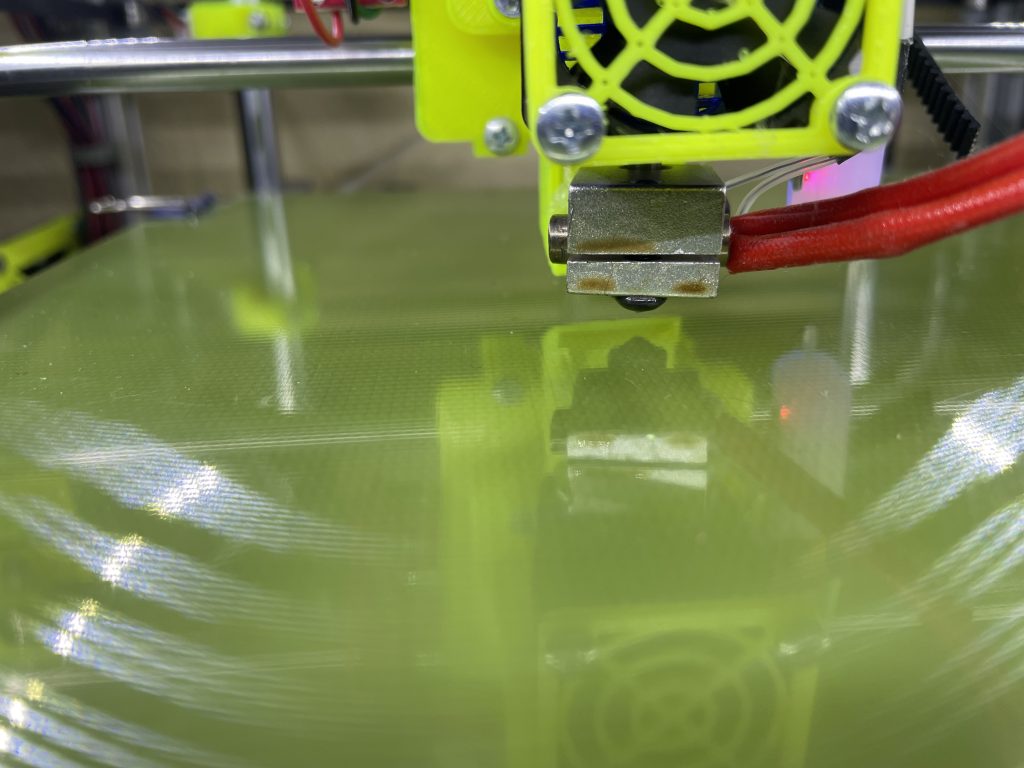
Der Abstand zwischen der Düse und dem Bett bei genullter Z-Achse ist der Z-Offset.
Drucker in Homeposition fahren. Mit dem Button „Home XYZ“ können alle drei Achsen gleichzeitig genullt werden. Um den Z-Offset herauszufinden reicht jedoch die Z-Achse.
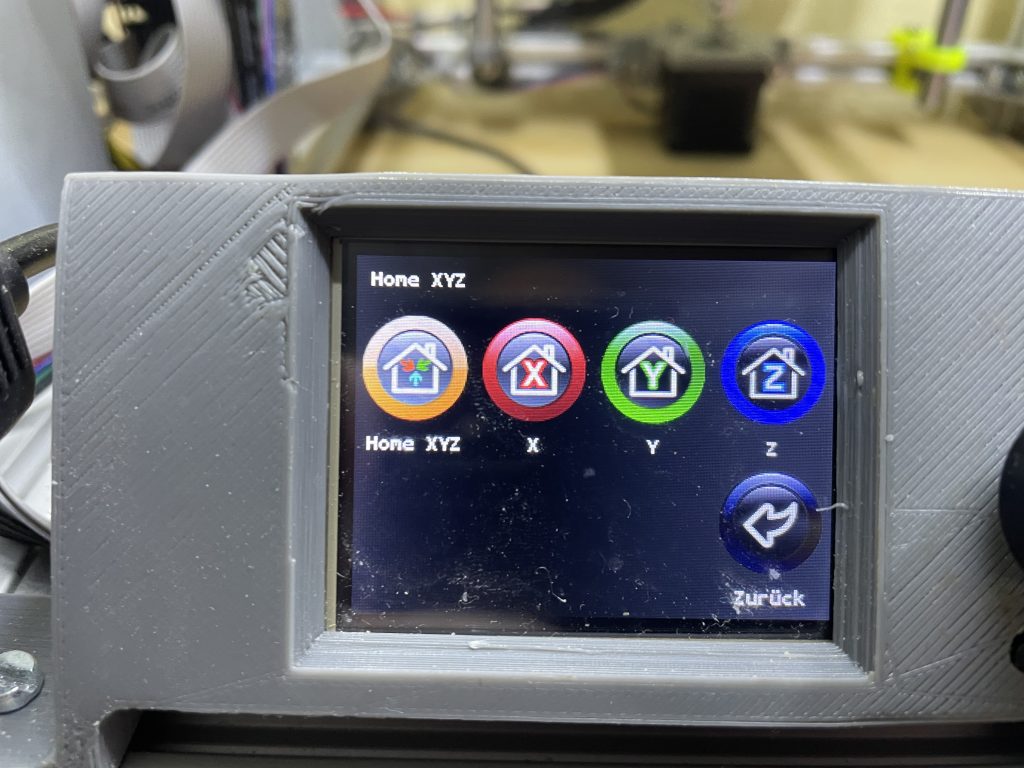
Der Drucker wird nach dem „homeing“ selbstständig in eine definierte Position (in Marlin definiert) gefahren. Auch hier ist nur die Z-Achse von Bedeutung.
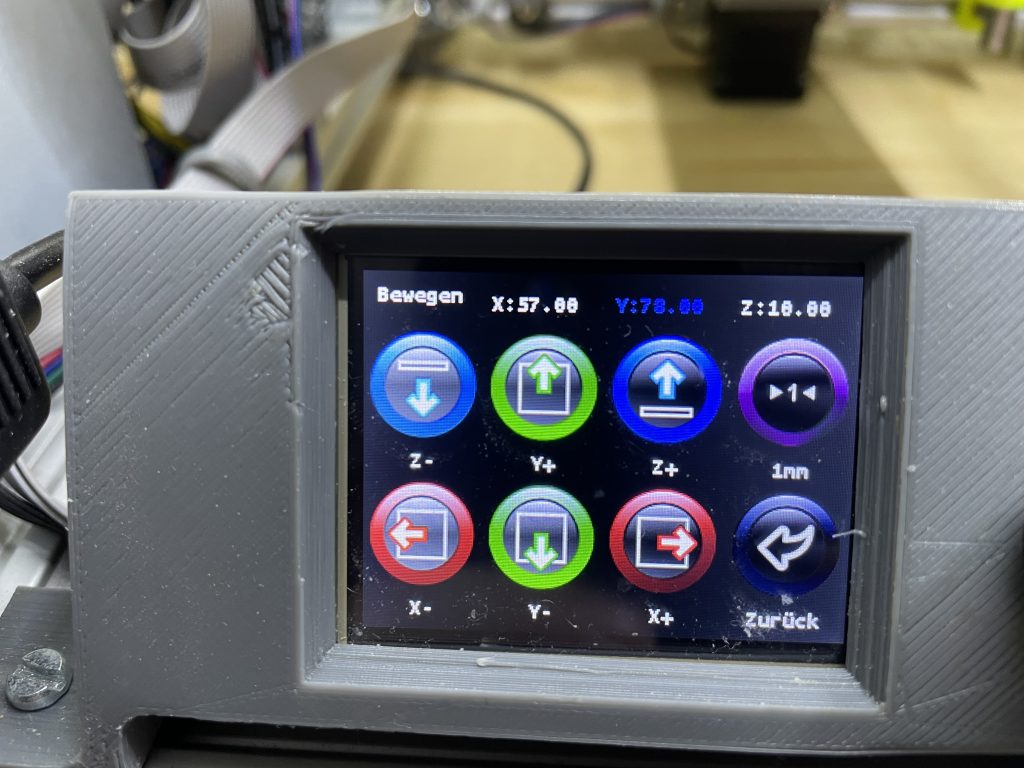
Die Z-Achse so lange in Richtung Düse fahren bis gerade noch ein Stück Papier dazwischen passt / ganz leicht reibt. Gefahren wird über das Display im Menu „bewegen“.
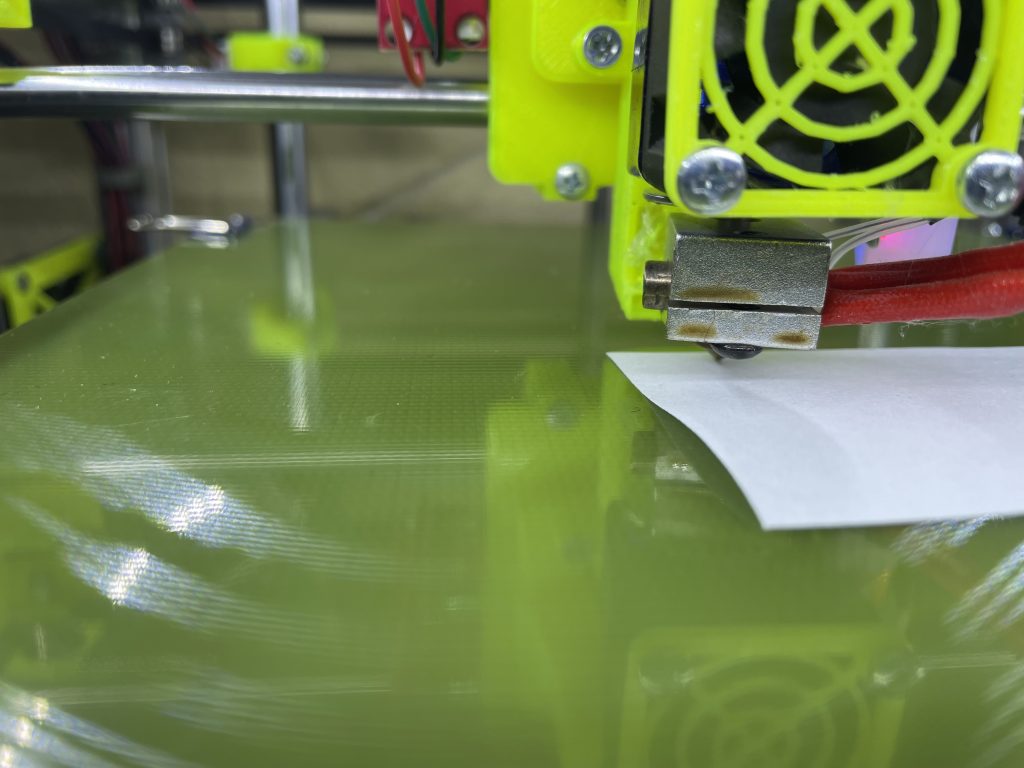
Wurde die optimale Position gefunden, wird im Display oben rechts der Offset angezeigt. Im Bild Z:-1.48.
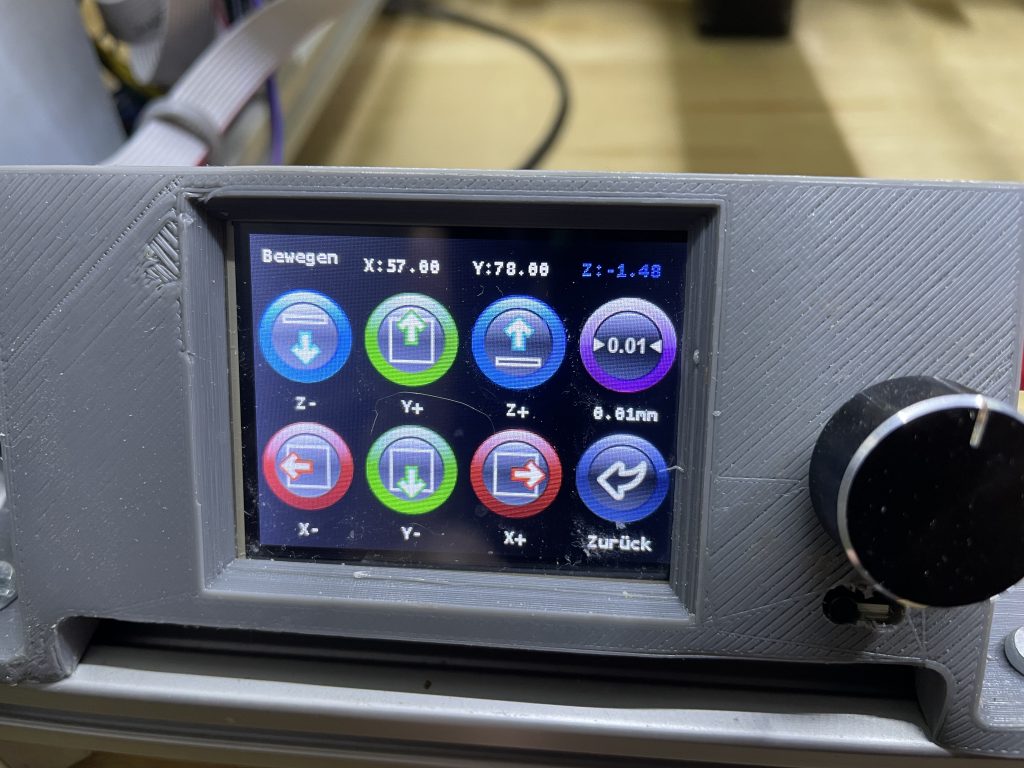
Achtung: Z+ vergrößert den Abstand zwischen der Düse und dem Bett !!!
Im Terminal kann der Offset mit der Eingabe
M851 Z-1.48
M850 Werte im Eprom speichern
gespeichert werden.